
If you have the and Edge Device driver active, the station will default to the Player driver.
With OS61 and release r334, you can now run the Multi-Torque Tool Driver on Edge Devices.With Player 2.9.0 and release 334, the multi-torque tool driver will be available on Player.To learn more, see the Torque OP drive guide
개요
Tulip Edge 장치 및 Player의 Multi-Torque Tool Driver는 Atlas Copco Open Protocol 사양을 지원하는 다양한 토크 컨트롤러와 통신하도록 설계되었습니다.
아틀라스 콥코가 이 표준을 최초로 도입했으며, 현재 수많은 제조업체가 이를 채택하고 있습니다. 이 드라이버는 다음 제조사의 토크 컨트롤러와 성공적으로 테스트를 마쳤습니다:
- 아틀라스 콥코
- 클레코
- 잉거솔 랜드
- 스탠리-블랙앤데커
- 데수터
- Kolver K-Ducer
사용 중인 토크 컨트롤러가 이 프로토콜을 지원하는지 확인하려면 제품 설명서를 참조하거나 영업 담당자 또는 유통 대리점에 문의하십시오.
이 문서에서는 브랜드에 따라 다를 수 있는 다음 용어를 사용합니다. * 매개변수 세트 (Parameter Set ) - 토크 컨트롤러에 대한 일련의 지침으로, 대개 특정 토크 및 각도 요구 사항을 상세히 명시합니다. * 작업(Jobs ) - 매개변수 세트의 모음입니다.
지원되는 기능
Multi-Torque Tool Driver는 다음 기능을 지원합니다:
- 공구 연결: Player에서 토크 컨트롤러와의 연결을 설정하는 명령입니다.
- 참고: IP 주소 끝에 ":4545"를 추가해야 할 수도 있습니다.
- 컨트롤러에 “Enable Tool” 명령을전송합니다.
- 컨트롤러에 "Disable Tool" 명령을전송합니다.
- 컨트롤러에 "Set Parameter Set ID" 명령을전송합니다.
- 컨트롤러에 "Set Job ID" 명령을전송합니다.
- 컨트롤러가 활성화되었는지 비활성화되었는지 여부를 나타내는 "Tool Status" 메시지를 컨트롤러로부터수신합니다.
- 컨트롤러로부터 “조임 이벤트” 메시지를수신합니다. 이 메시지에는 토크, 각도, 측정값이 범위 내에 있었는지 여부 등 마지막 조임 이벤트에 대한 세부 정보가 포함됩니다.
- 컨트롤러로부터 “Trace Data” 메시지를수신하여, 마지막 조임 작업의 한 가지 추적 유형에 대한 추적 곡선 데이터를 제공합니다. 추적 유형당 하나의 메시지가 출력됩니다. 드라이버 구성에서 호환되는 추적 유형을 선택하십시오. 참고: 이 데이터 유형은 Kolver 호환 모드에서만 검증되었습니다.
드라이버 사용 방법
이 드라이버는 Tulip Edge 장치와 호환됩니다. 먼저 Edge 장치에 Multi-Torque Tool 드라이버를 설치한 다음, 이 연결을 사용하는 앱을 빌드해야 합니다.
플레이어/스테이션에서 드라이버 활성화
토크 디바이스에 연결할 예정인 각 스테이션에서 드라이버를 활성화하십시오.
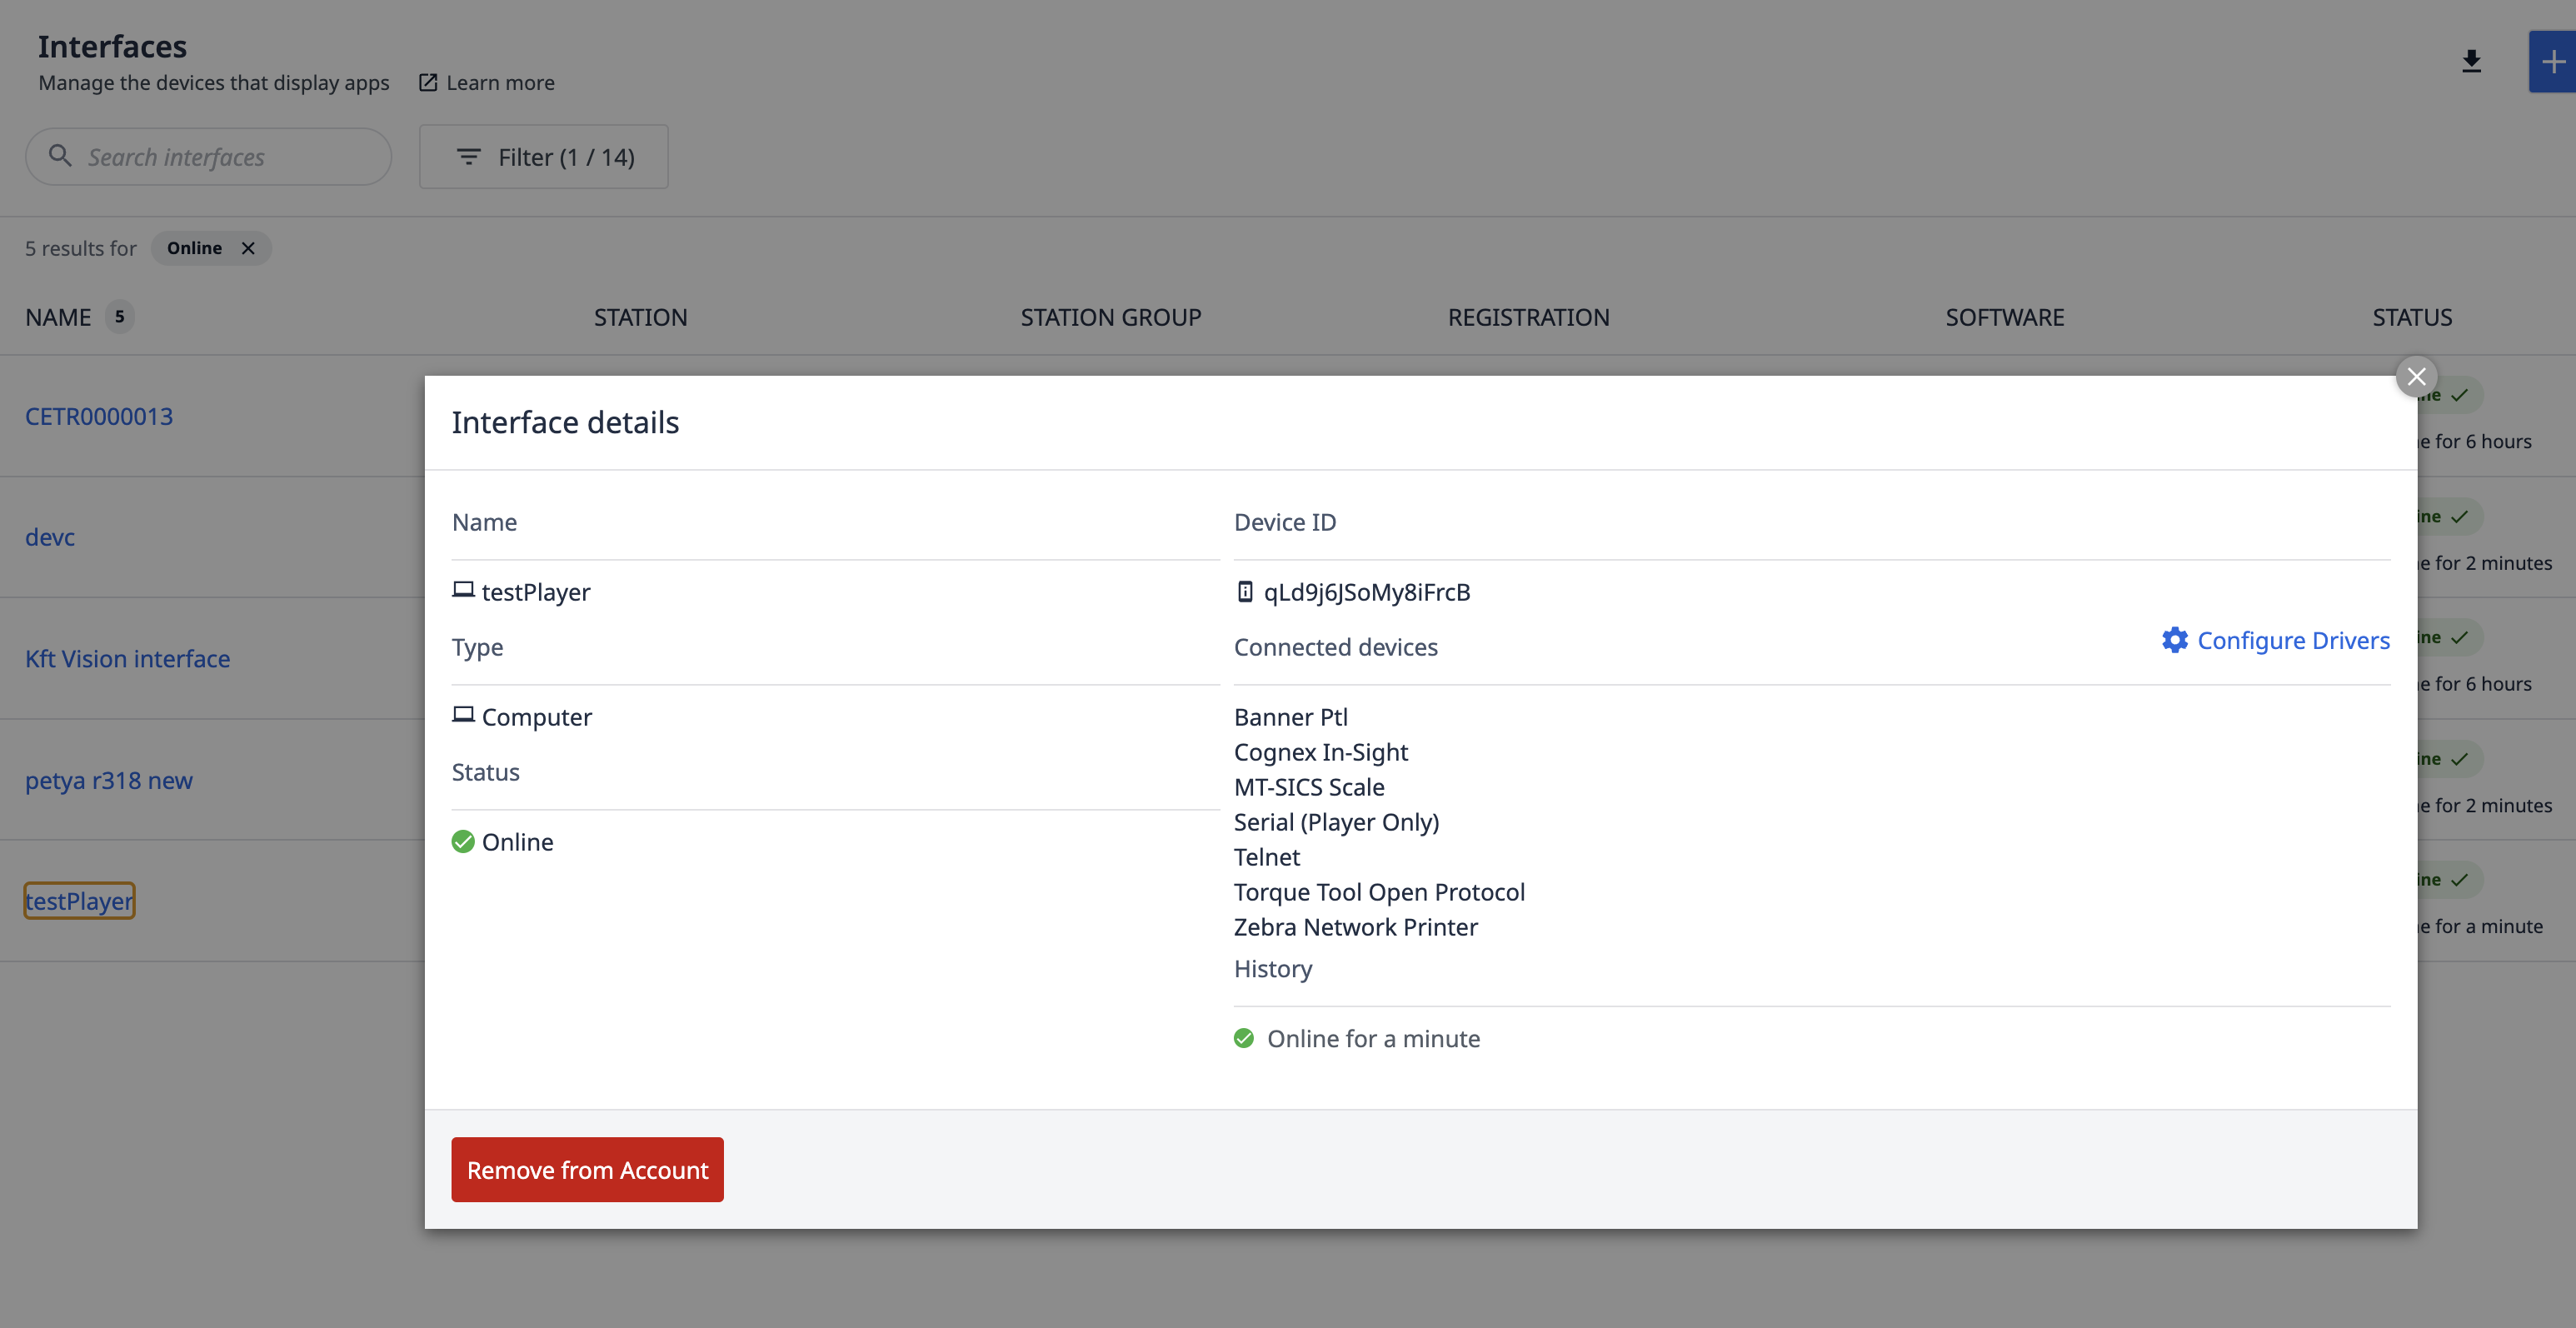
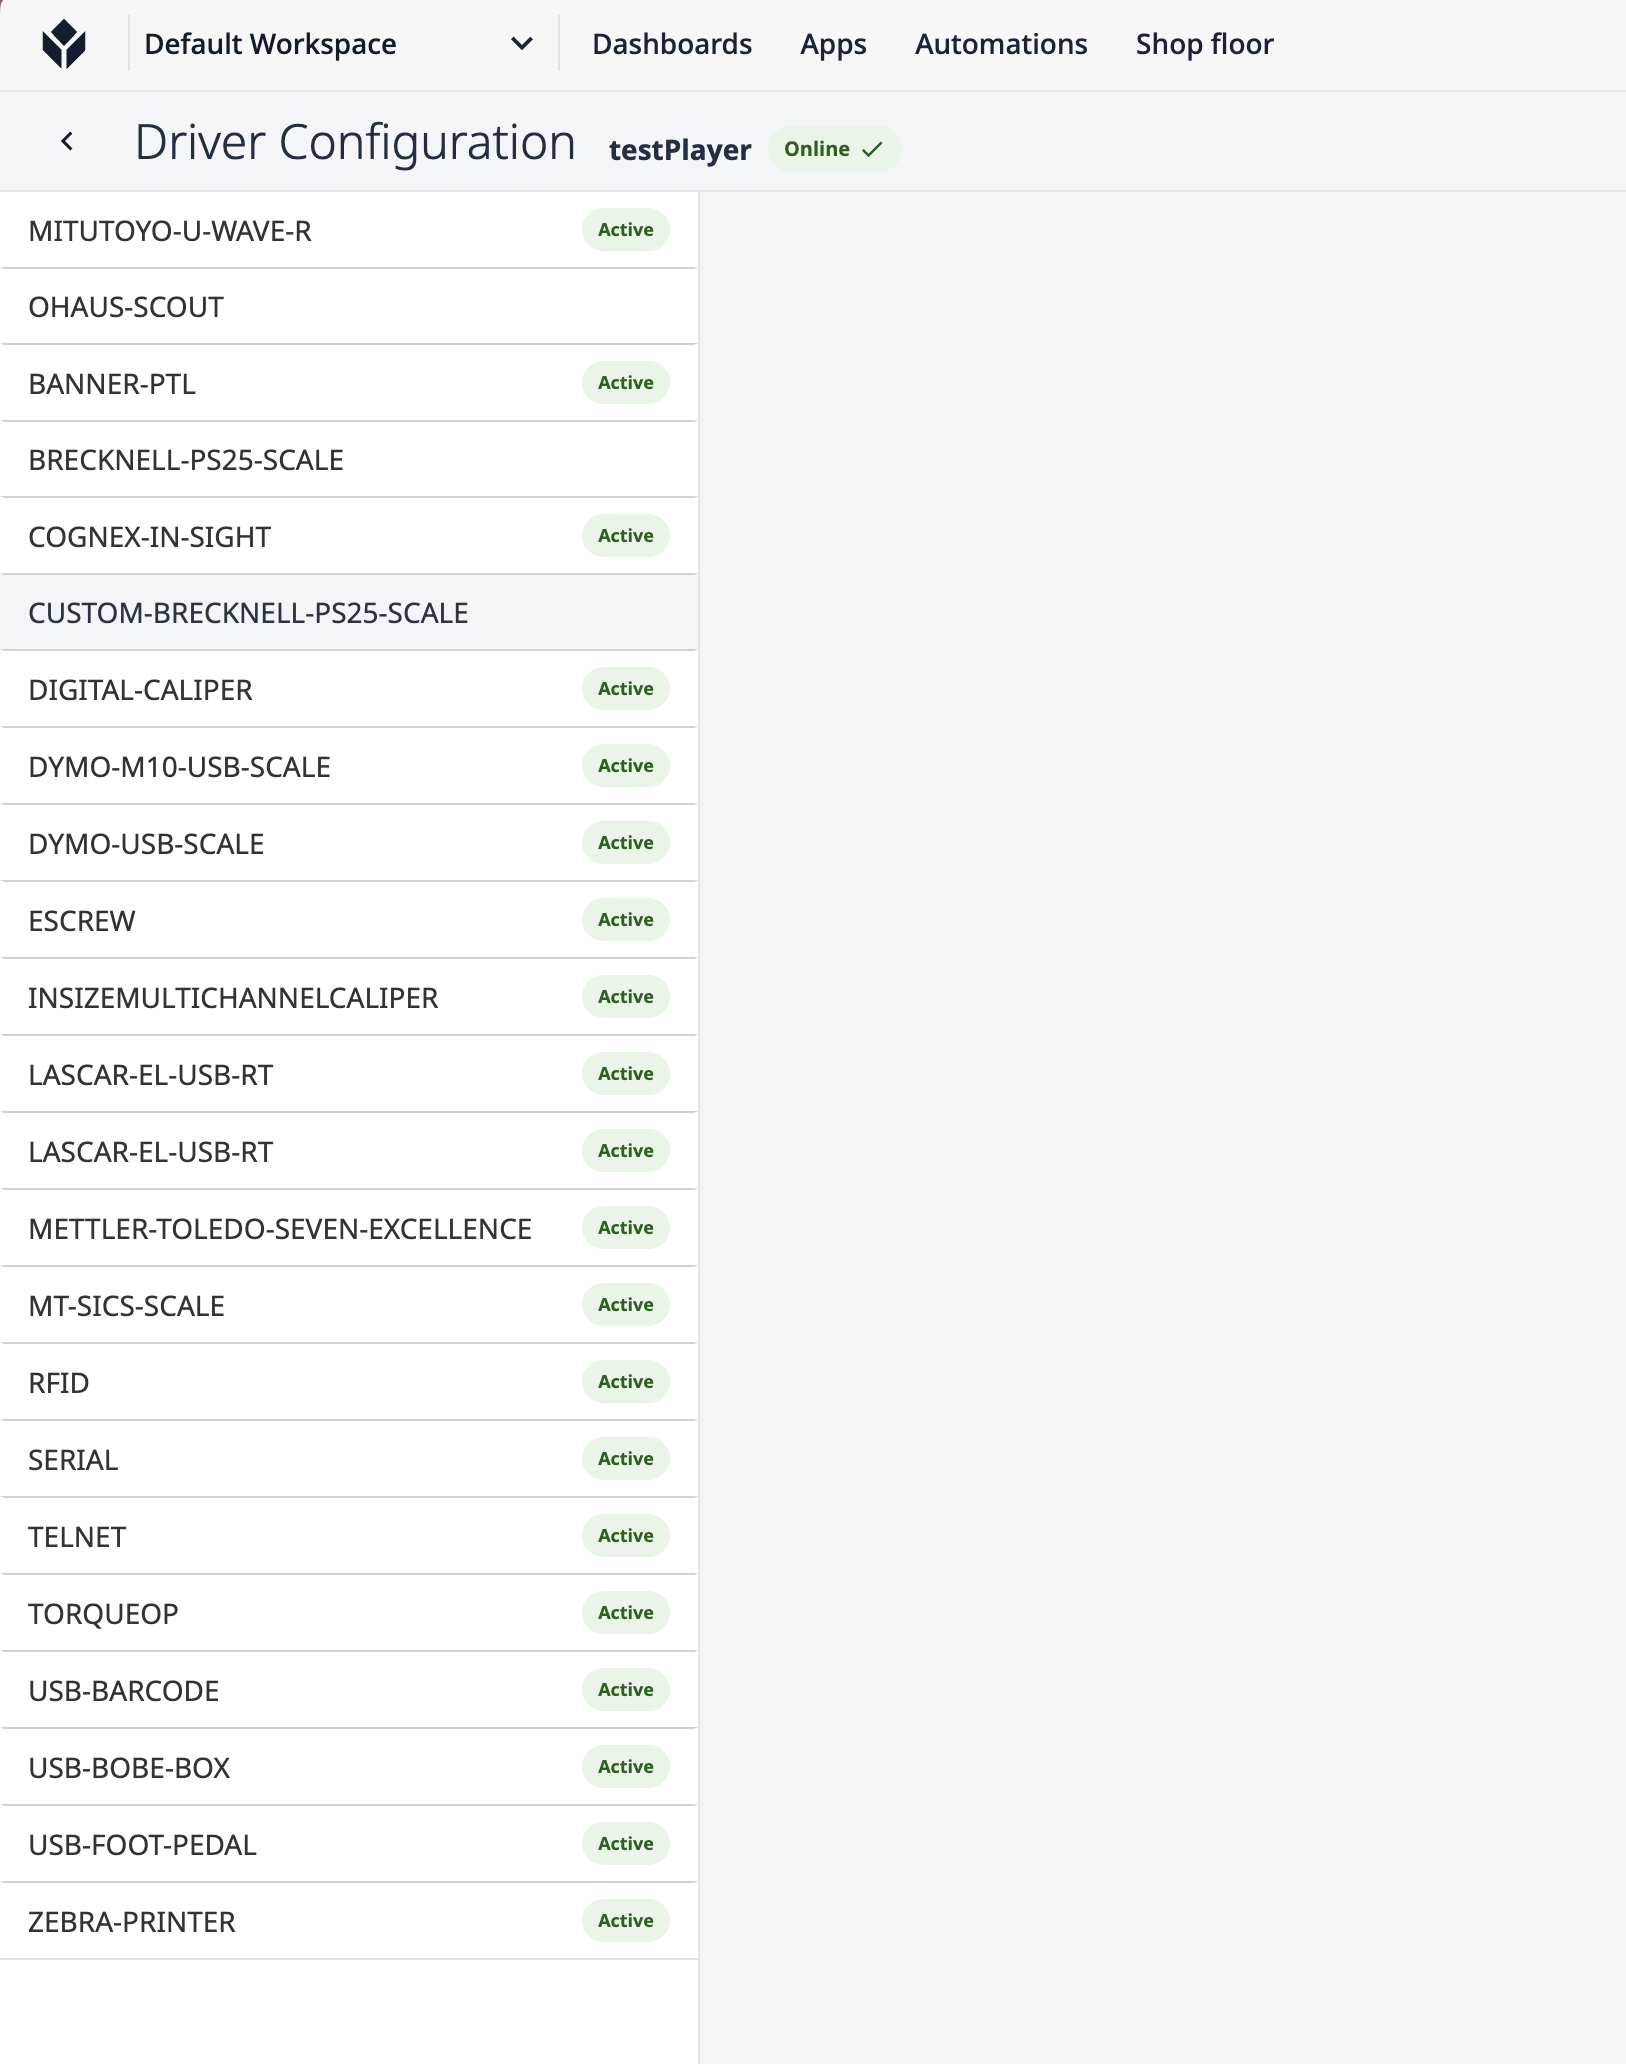
Edge 장치에서 드라이버 활성화
- Torque 컨트롤러가 Edge Device와 동일한 네트워크에 연결되어 있는지 확인하십시오.
- 'Shop Floor ' 탭을 클릭하고 'Edge Devices'를 선택하십시오.
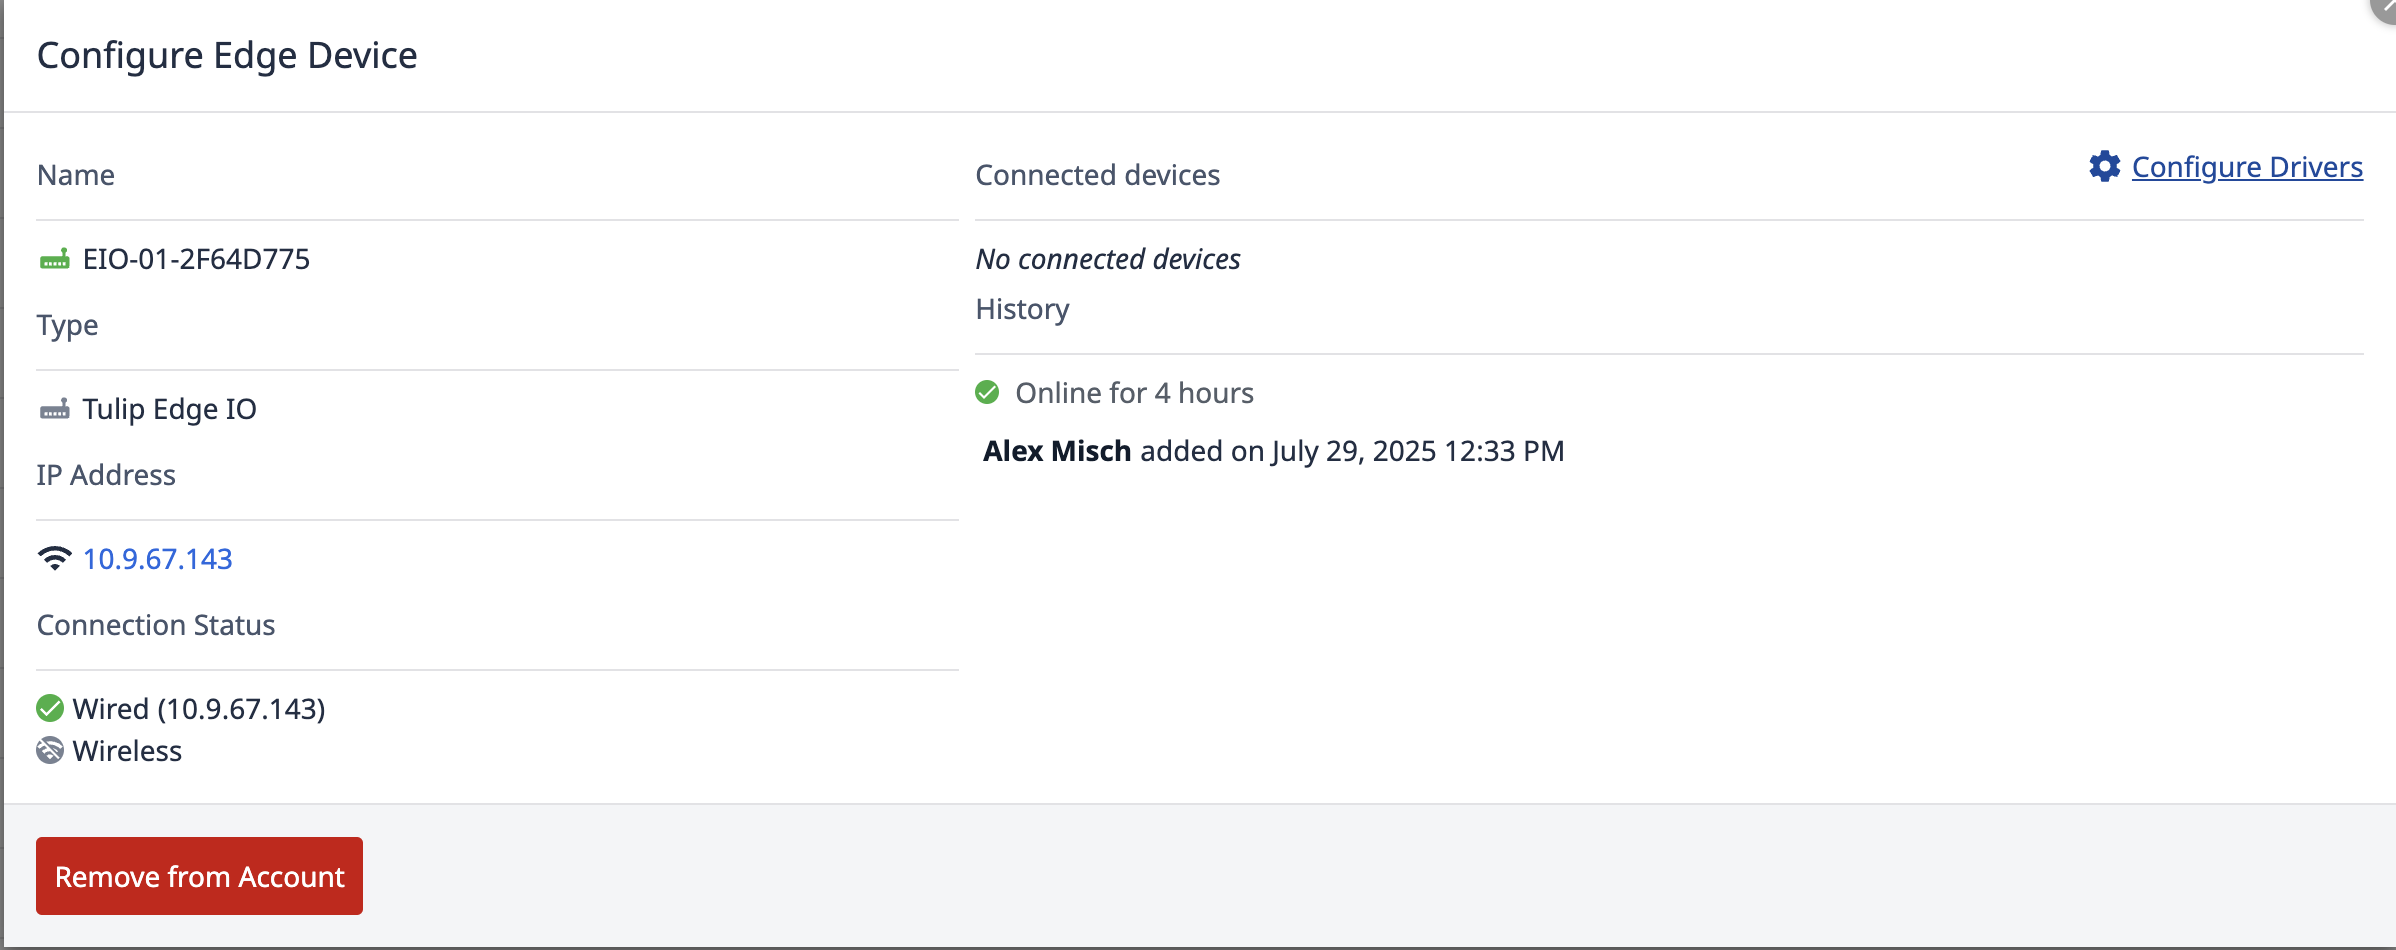
- 이 드라이버를 활성화할 에지 디바이스를 선택하십시오. 그런 다음 ‘드라이버 구성’을 클릭하십시오.
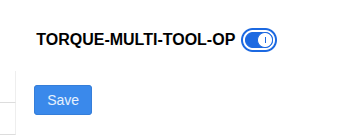
- 멀티 토크 공구 드라이버를 활성화하려면 "TORQUE-MULTI-TOOL-OP"를 선택하십시오.
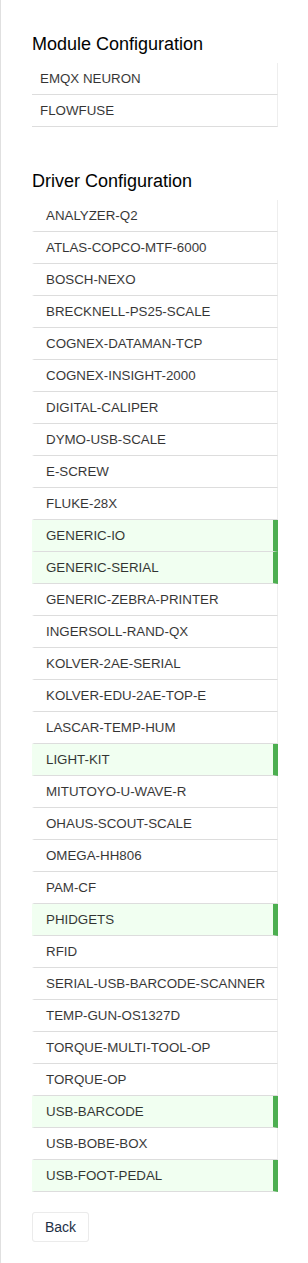
- 선택 버튼을 토글한 다음 ‘저장’을 클릭하십시오.
If you have questions about enabling the Torque Open Protocol server on your torque controller, refer to your product's manual or contact your sales or distribution representative.
Tulip 앱 만들기
그런 다음 이 드라이버를 활용하는 Tulip 앱을 생성해야 합니다.
- 앱을 생성한 다음, 드라이버와 연동할 트리거를 생성하십시오.
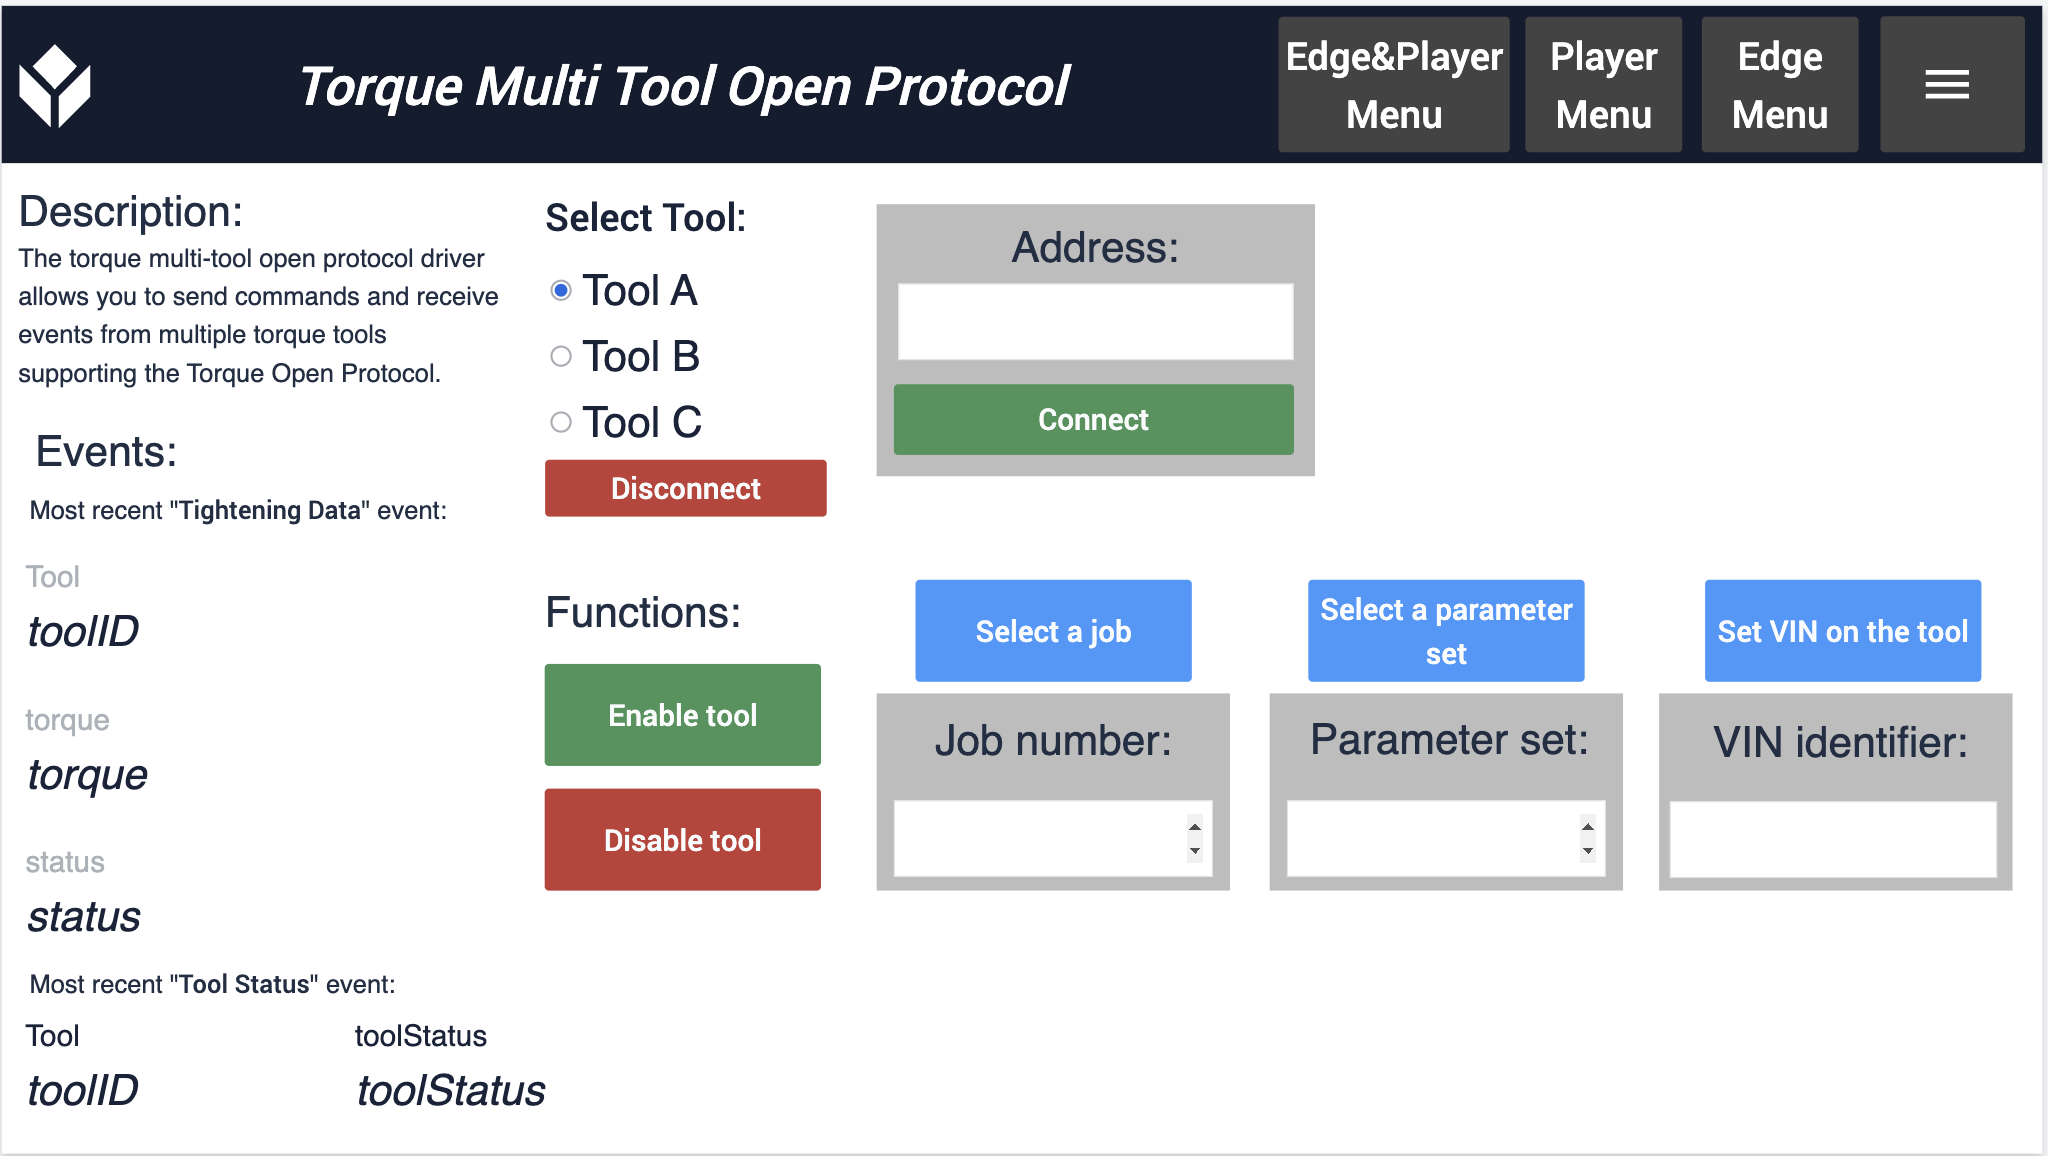
지원되는 트리거 이벤트
이 드라이버는 두 가지 유형의 트리거 이벤트를 지원합니다:
- 정보 전송: 이명령은 Torque 컨트롤러로 정보를 전송합니다. 이 명령은 트리거 액션으로 실행됩니다. 지원되는 액션 유형은 아래 이미지를 참조하십시오:
THEN
- "장치 기능 실행" "멀티 토크 툴 오픈 프로토콜" (액션 선택)
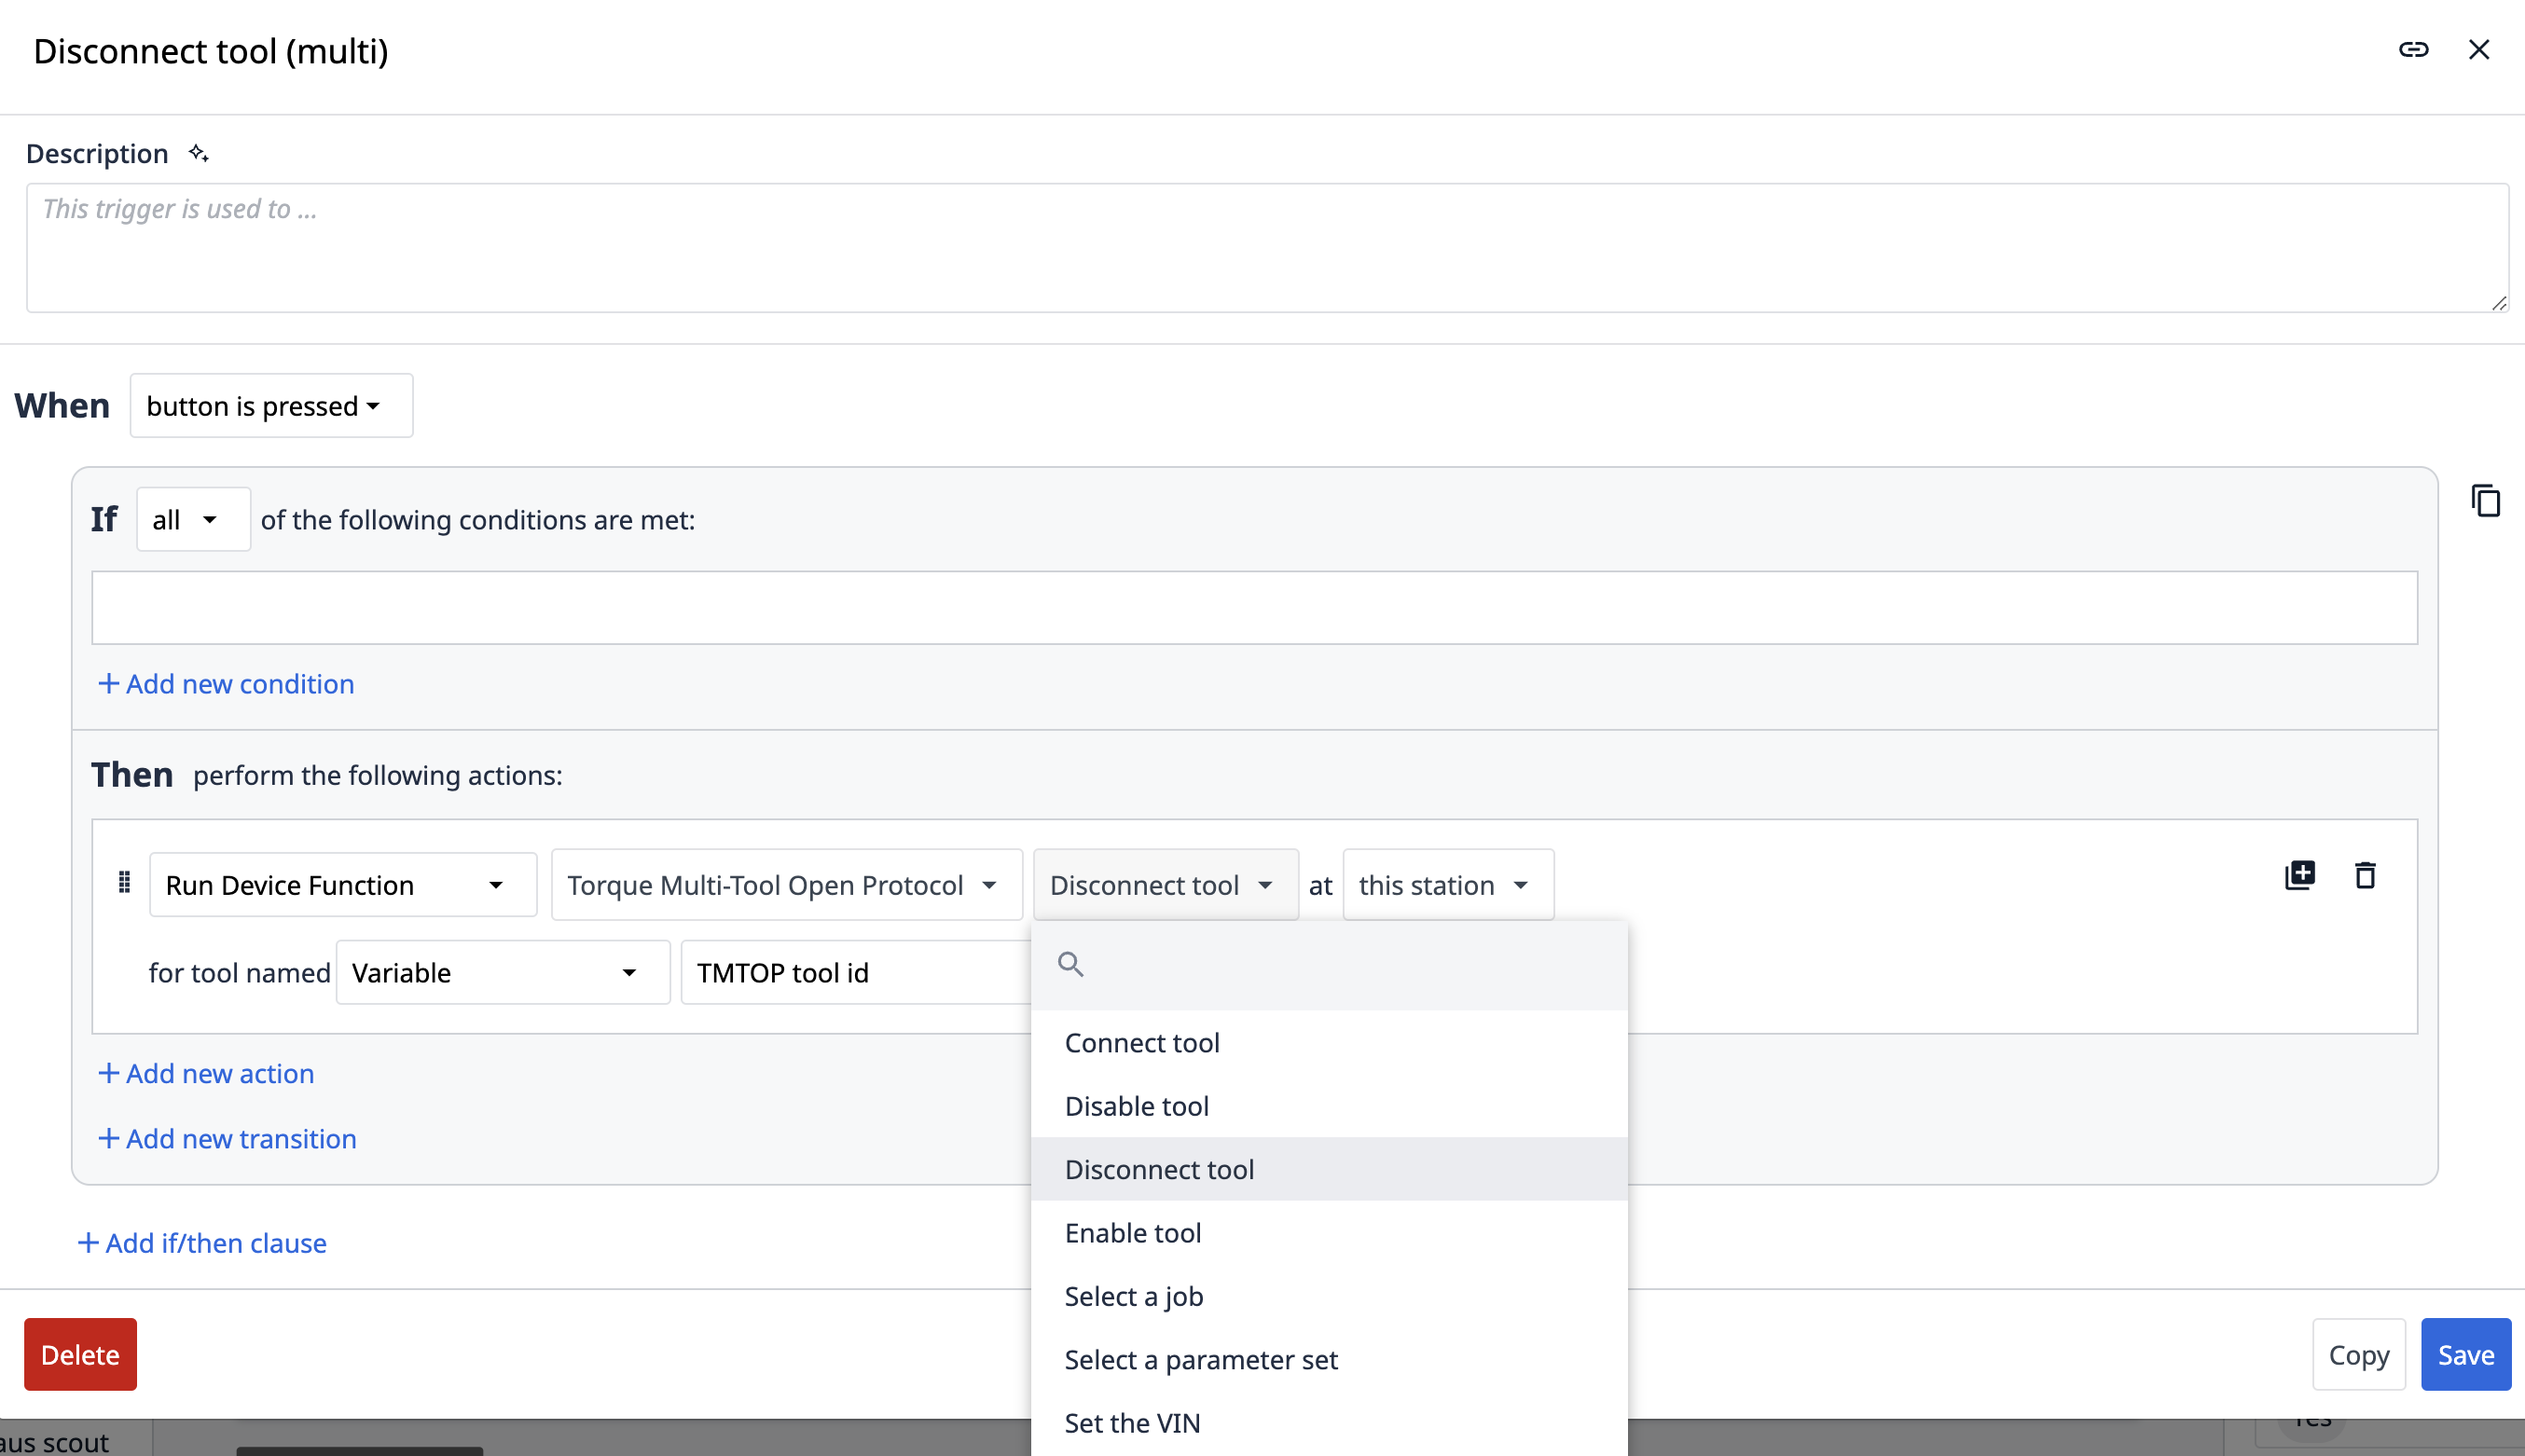
각 명령을 실행하면 해당 명령과 관련된 필수 정보를 입력하라는 메시지가 표시됩니다.
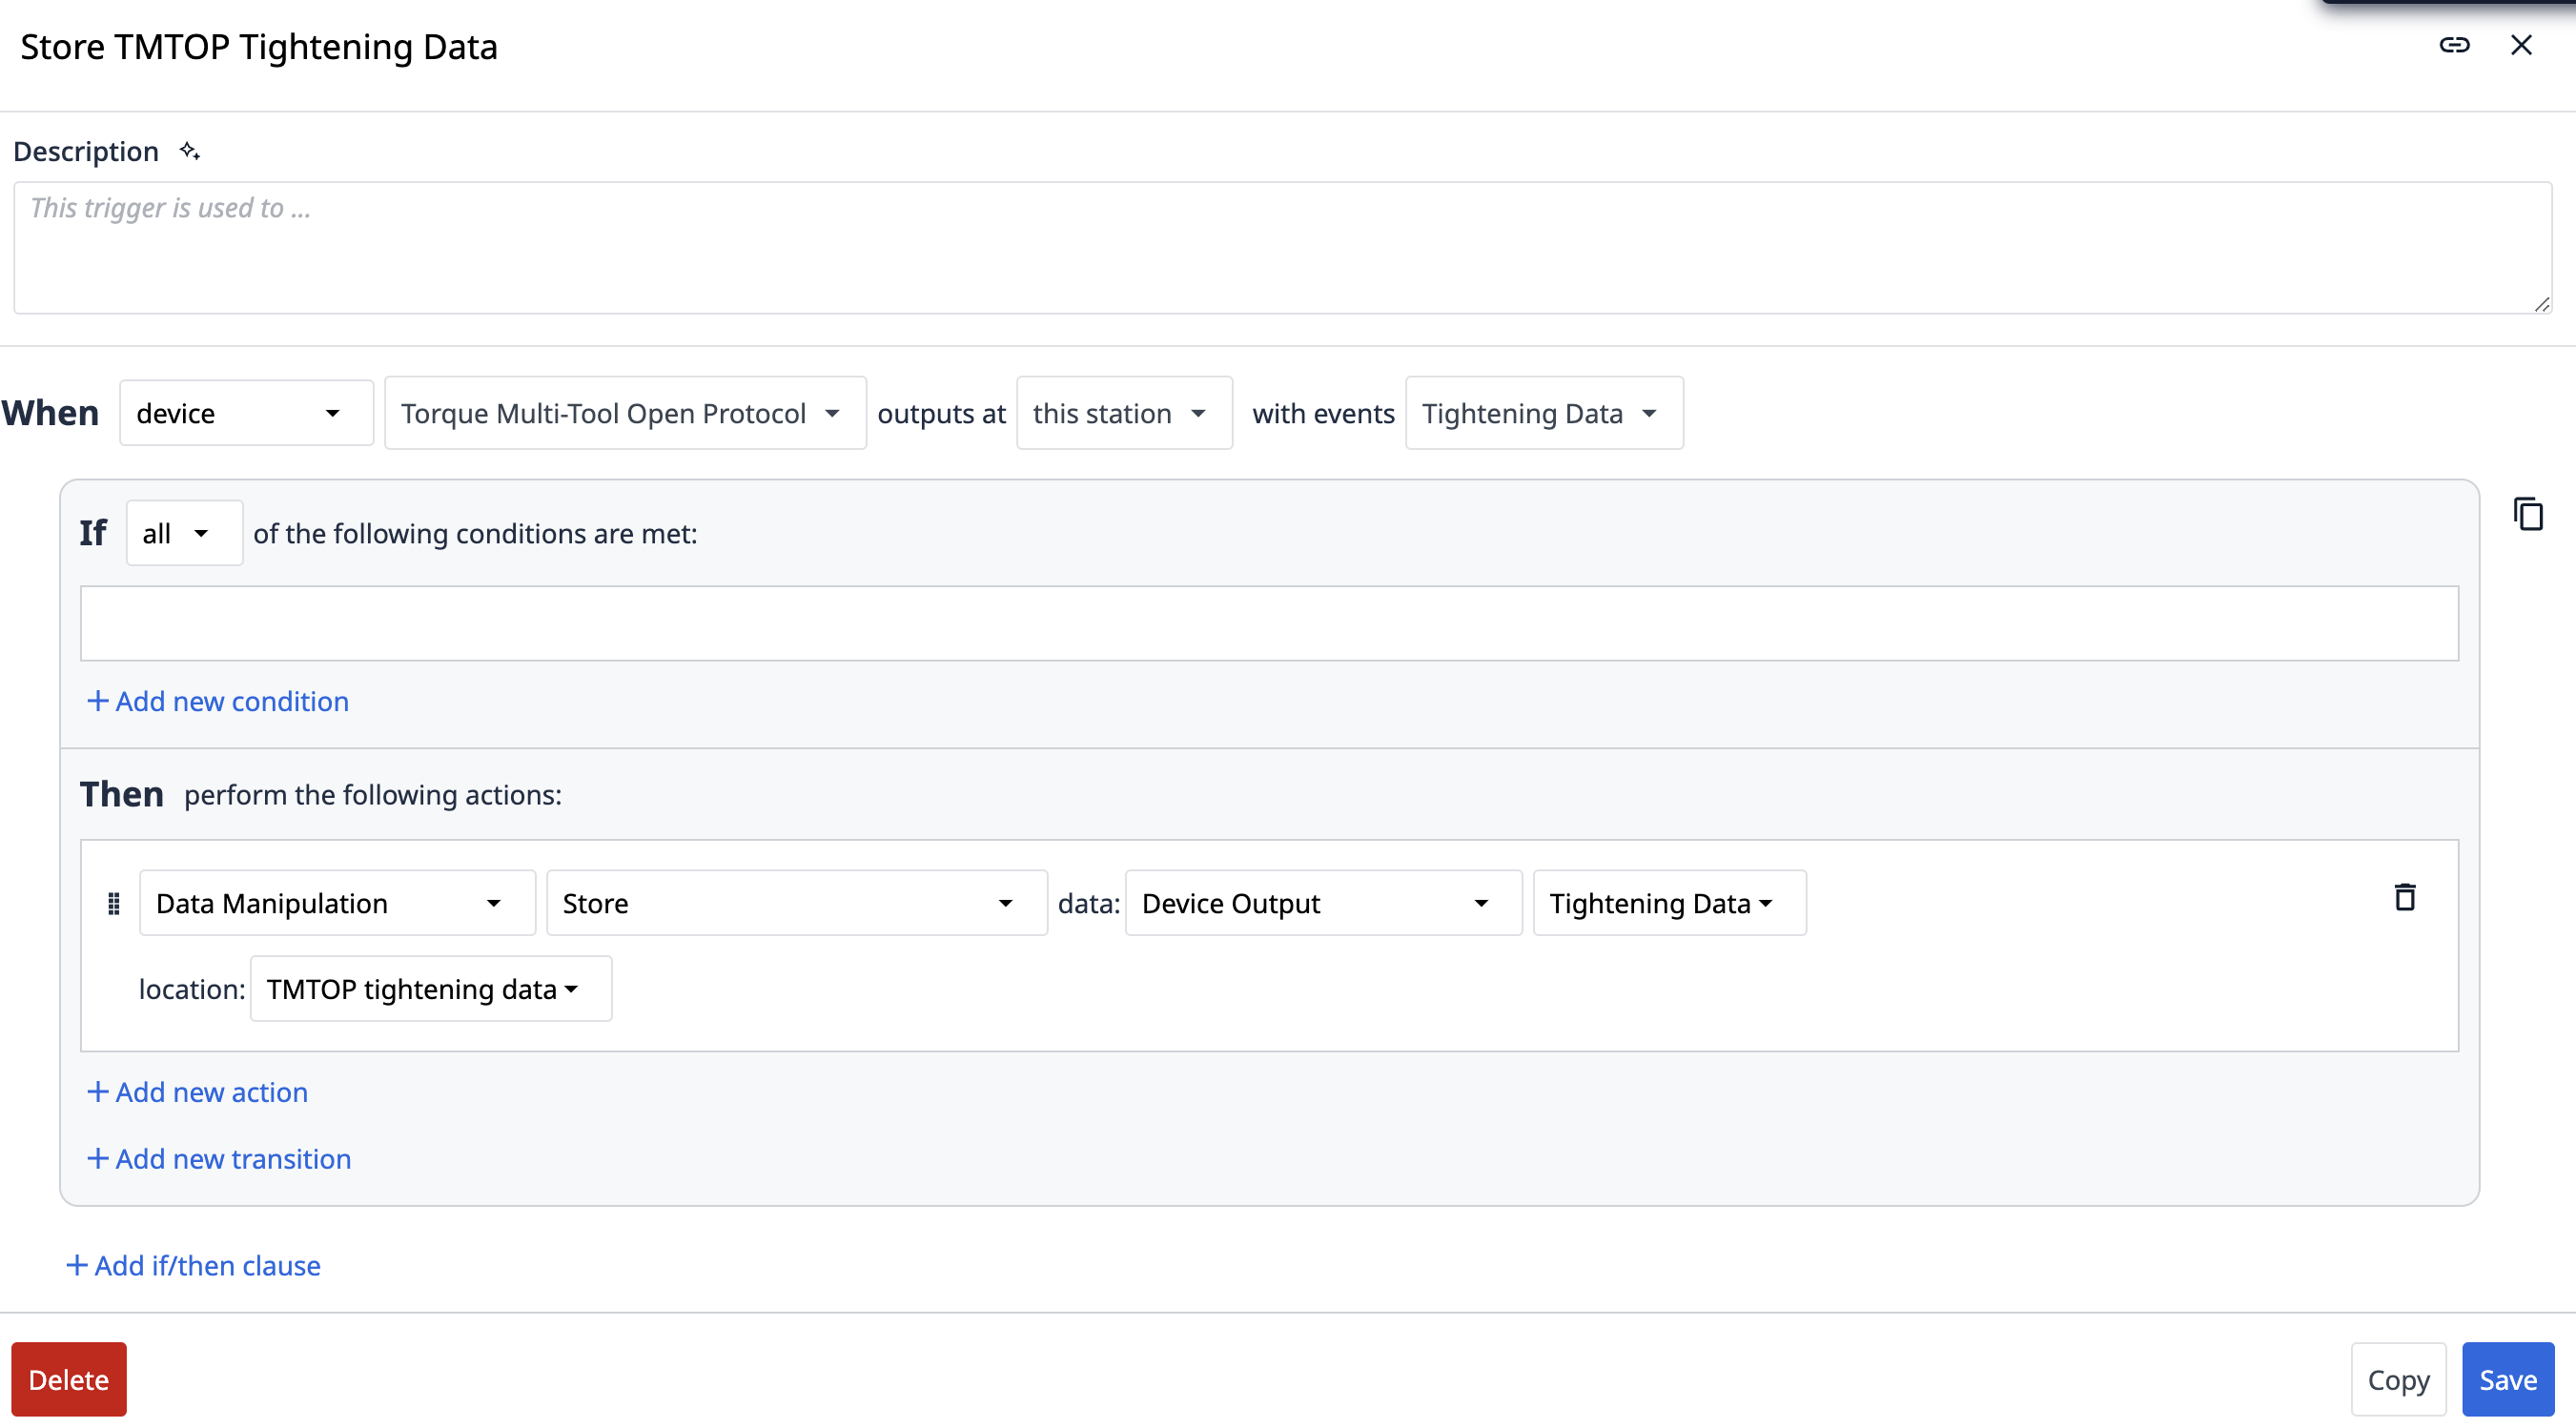
- 수신: 이 트리거 이벤트는 토크 컨트롤러로부터 데이터를 수신합니다. 이러한 트리거는 'When' 이벤트 절에서 스텝 레벨 트리거로만 사용할 수 있습니다. 아래 옵션을 참고하십시오:
WHEN
- "device" "Multi Torque Tool Open Protocol"은 "this station" "with events"로 출력됩니다... 멀티 토크 툴 드라이버에서 정보를 반환한 툴을 식별할 수 있습니다.
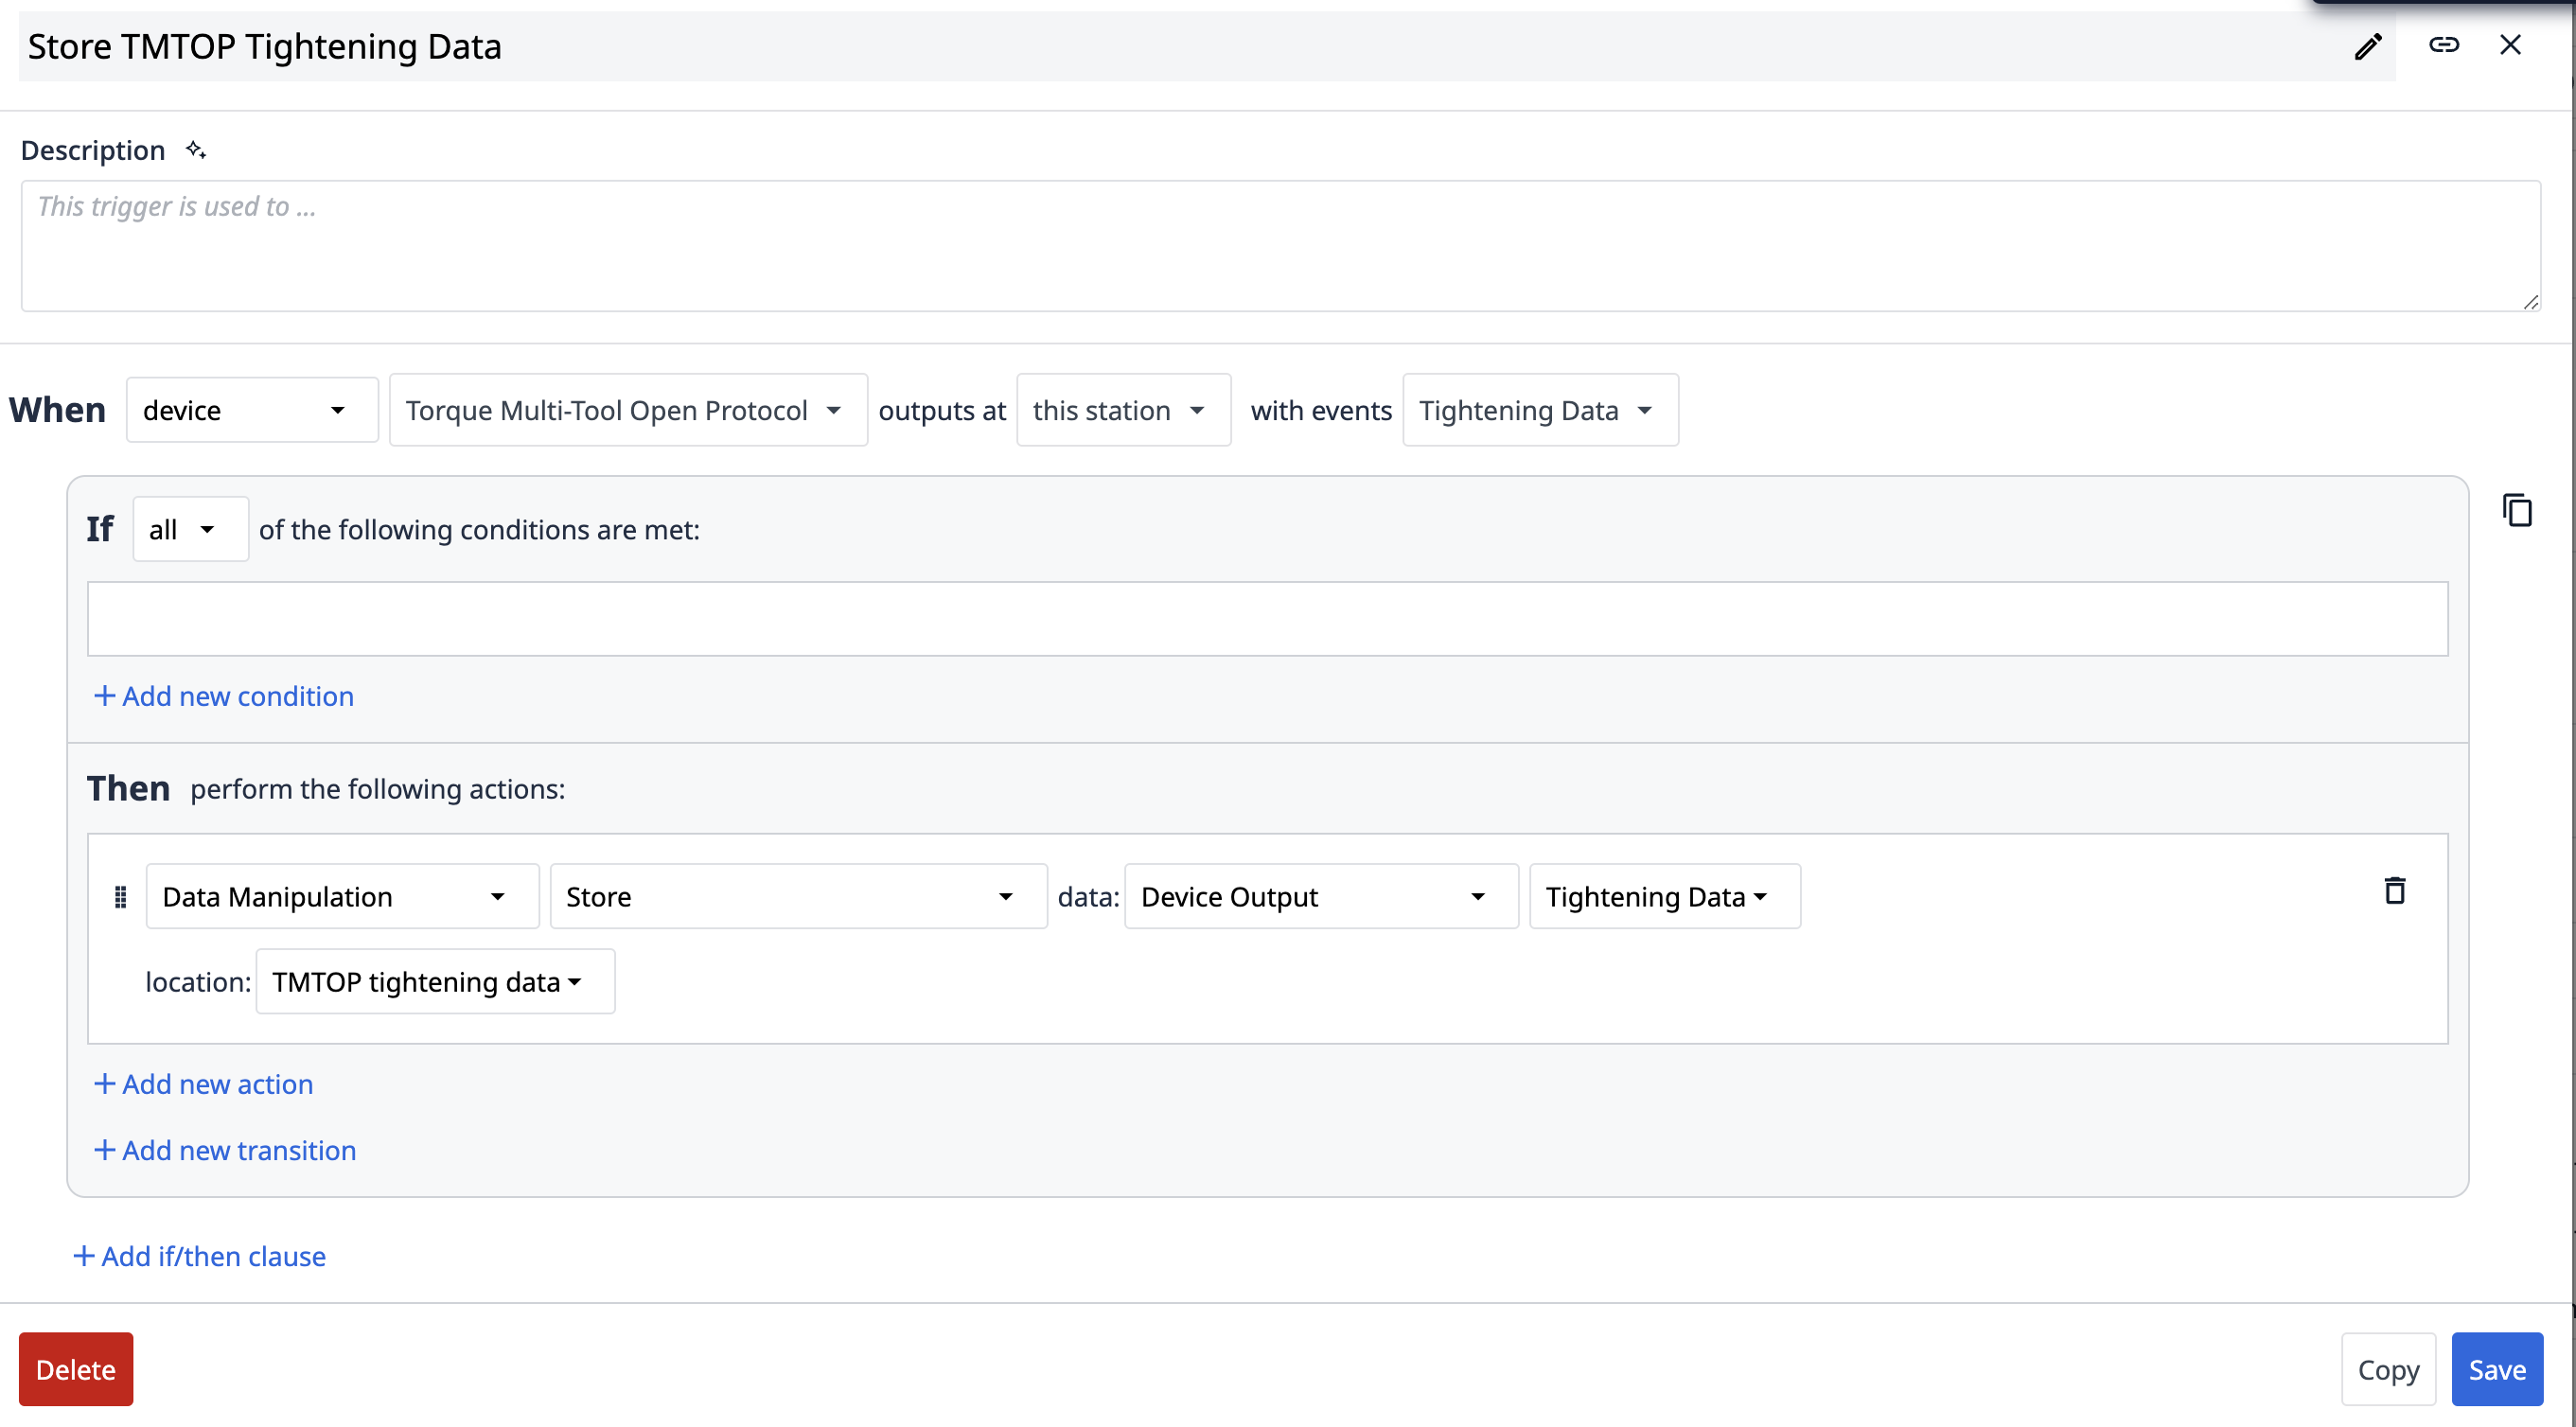
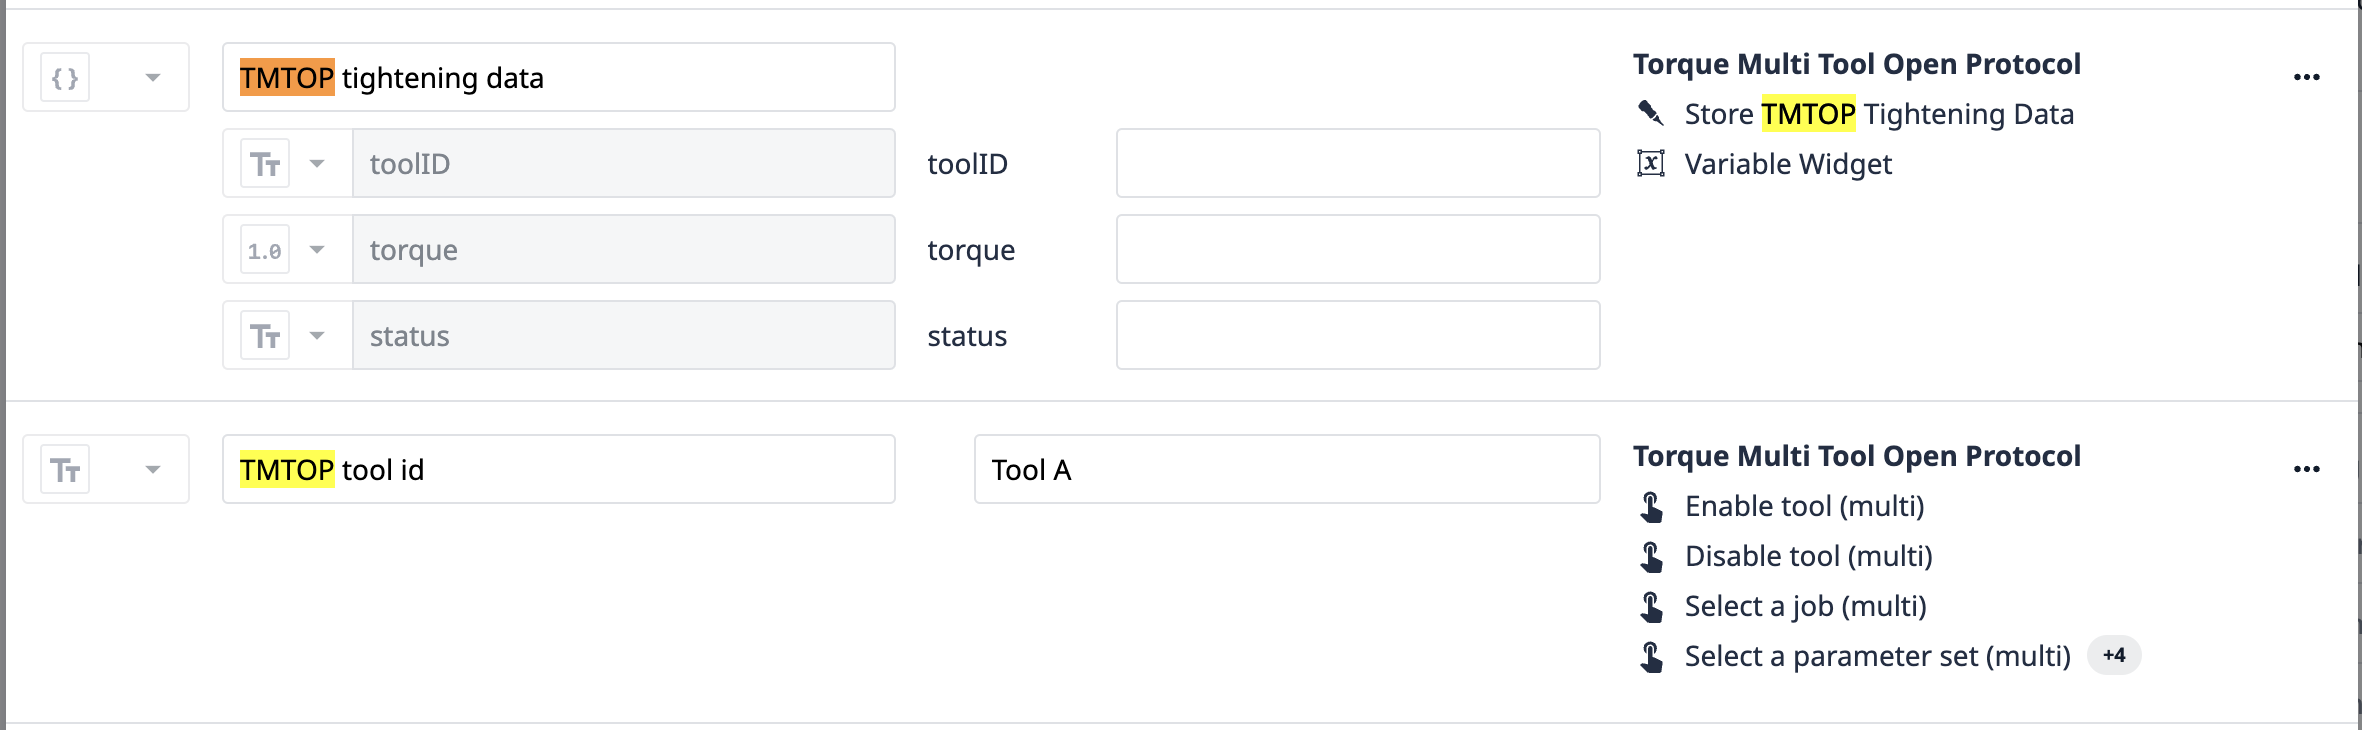
여기서 "조임 데이터(Tightening Data)" 이벤트에는 토크 값과 토크 측정값이 허용 범위 내에 있었는지 여부가 포함됩니다.
"확장 조임 데이터" 이벤트는 훨씬 더 많은 정보를 제공하지만, 모든 사용 사례에 해당되는 것은 아닙니다.
두 이벤트 모두, 장치 출력은 다양한 시나리오에서 사용할 수 있도록 트리거 내에서 사용할 수 있게 됩니다.
{{snippet.원하는 정보를 찾으셨나요?}}